RM. Imam Koesoepangat

" Sepiro Gedhining Sengsoro Yen Tinompo Amung Dadi Cobo "

Anonim

"Bukan Seberapa Banyak Ilmu Yang Telah Kamu Dapat, Tetapi Seberapa Banyak Ilmu Yang Telah Kamu Berikan"

Nabi Muhammad SAW

Ø£ُØ·ْÙ„ُبُوا الْعِÙ„ْÙ…َ Ù…ِÙ†َ الْÙ…َÙ‡ْدِ اِلىَ اللَّÙ‡ْدِ, “Tuntutlah ilmu sejak dari buaian sampai liang lahat”

Tampilkan postingan dengan label Experiment. Tampilkan semua postingan

Sabtu, 01 Desember 2012

My Project Part7

Sambil leyeh-leyeh (istirahat) mosting blog dulu....

kemarin saya sudah memosting tentang ADC dengan input potensio dan outputnya motor DC...kali ini saya akan menyimulasikan tentang komunikasi serial (USART)....simulasi ini merupakan aplikasi sederhana dengan mengunakan proteus dan virtual terminal....oke lang sung aja..menuju gambar rangkaiannya..:


Pada simulasi ini merupakan pengontrolan motor DC dengan menggunakan serial dan tampilan lcd....
cara kerjanya yaitu...ketika simulasi di running maka akan muncul virtual terminal dan pada tampilannya akan muncul pilihan kecepatan. untuk mengeksekusi menu maka kita tinggal menekan keyboard sesuai menu....

ketika menu sudah dipilih maka motor akan beroperasi sesuai menu dan lcd aka menampilkan keterangan....

untuk simulasinya dan juga programnya silahkan di download di link di bawah ini :


atau


maaf jika ada salah....

My Project Part6

sudah satu bulan lebih gak bisa berkecimpung di dunia blogger..akhirnya di pagi yang cerah ini saya bisa mosting lagi di blog kesayangan...hehehe (terlalu lebay)...


meneruskan latihan dan pengembangan saya tentang bermain-main dengan mikrokontroler tipe Atmega8535....
saya sendiri juga pemula dan sekaligus melenceng dari konsentrasi kuliah saya....tapi tak apalah..belajar itu tidak ada salahnya....

ok langsung aja ke KTP gan......eh TKP maksud ane....
pada postingan kali ini,saya membuat simulasi tentang ADC (analog to digital converter) pada atmega8535. simulasinya yaitu dengan mengendalikan putaran dari motor dc dengan input potensio yang terhubung pada port ADC internal mikrokontroler (atmega8535)...

ni gambar rangkaiannya gan...


ic driver motornya pakai L293D....untuk rankaian simulasi dan programnya bisa di download di link-link di bawah ini :


silahkan di unduh dan di pelajari....


My Project Part5

Akhirnya ngeblog lagi setelah sekian lama gak tersentuh sama sekali,,,hehehehe....

berbagi dan berbagi [hal yang baik]...."berikanlah walaupun satu ayat"...hadist nabi Muhammad SAW yang tidak asing lagi bagi kita. sebagai seorang muslim saya juga ingin seperti beliau,,,[cita2 kelas tinggi]'''hehehe"....dalam kesempatan ini saya akan sharing tentang project ke lima saya, yaitu membuat aplikasi mikrokontroler dengan output motor DC....ni gambar rangkaiannya gan :


pada simulasi ini  saya kasih input push button sebagai pengatur kecepatan dan tombol henti....

untuk program dan simulasinya silahkan di download disini ato disini,,,kalau masih kerepotan silahkan lngsung kesini aja gan...

selamat belajar......

[maaf jika ada keliru,,msh tahap belajar]

My Project Part4

masih seputar LCD lagi..kali ini saya buat simulasi tentang jam digital menggunakan tampilan LCD. Jam ini dibuat tanpa RTC (Real Time Clock), jadi hanya sekedar simulasi biasa saja....untuk masalah RTC anda bisa googling gan.....

pada saat menyetting code wizard yang perlu diperhatiakan :
1. gunakan compare match interrupt
2. setting xtal 11.059200 MHz
3. setting pada timer 2
4. dengan prescallermOsc/8: 11.059200 MHz/8 = 1382.400 kHz
5. Register OCR=0x96

ni gmbar rangkaian simulasinya :


untuk mendapatkan gambar rangkaian dan dan programnya silahkan download aja di link ini atau juga bisa disini.....kalau masih kesulitan bisa menggunkana alternatif link ini 

selamat belajar dan berkreasi

My Project Part3

posting lagi ...posting lagi.....

OK pada postingan ke - 3 dari project saya ini akan dibahas tentang cara membuat Running text pada LCD...sebenarnya saya sendiri kurang paham dengan apa yang saya posting kali ini...

ini sourcenya saya dapet dai hasil googling......
untuk lebih jelasnya silahkan dilihat gambar rangkaian dibawah ini :


untuk program dan simulasinya silahkan download disini atau disini

ini alternatif linknya jika yang diatas gak bisa gan...

simulasinya pakai proteus 7.8 dan pemrogramannya pakai codevision 2.05

selamat belajar dan berkarya...

My Project Part2

Posting pertama untuk template baru nich.....

pada my project1 saya membahasa tentang aplikasi trafiic light..pada kesempatan di waktu sibuk saya ini saya akan memposting tentang aplikasi mikrokontroller dengan output seven segment...pada posting kali ini saya membuat counter up down dengan input push button dengan tampilan 2 seven segment....counter ini mempunyai batas maximal 99 dan batas minimalnya tentunya 0...jadi bisa dibilang counter ini dari 0 sampai 99.....kalau mau 3 digit atau 4 digit silahkan di modifikasi sendiri gambar rangkaian dan programnya.....

OK ini gambar rangkaiannya :


ngambar ditas saya gmabr dengan proteus 7.8.....dan codevision 2.05 untuk compilernya....
silahkan download file simulasi dan programnya disini ato disini juga bisa

ini alternatif linknya jika kedua link diatas sulit di download

selamat belajar.....


My Project Part1

Setelah posting tentang beberapa aplikasi dasar dari mikrokontroler dengan ATMEGA8535,,saaatnya menuju ke step selanjutnya....ini adalah project pertama saya, yaitu membuat aplikasi TRAFFIC LIGHT....dengan menggunakan output LED....tetap seperti postingan sebelumnya...saya akai proteus 7.8 untuk simulasinya dan untuk programnya ane pakai CodeVision AVR.....okelah kalau begitu....langsung ke TKP aja ...
gambar rangkaiannya :


untuk simulasi dan programnya bisa di download disini gan,,,,ato juga dimari


kalo masih kesulitan ni ane kasih alternatif linknya

silahkan dipelajari dan di edit sesuka anda...

selamat belajar....

Downloader AVR Tipe Paralel


Baik kali ini sedikit sharing tentang downloader Paralel, yaitu tipe downloader yang memanfaatkan port LPT1 atau biasa disebut port printer yang biasanya terdapat pada PC atau laptop2 tipe lama. Downloader tipe ini cukup ekonomis dan mudah dalam pembuatannya. Ni gambar rang kaiannya :


Atau bisa juga dengan rangkaian ini gan :


Sudah ane coba semua dan berjalan dengan lancar. OK silahkan bereksperimen….!!!!

Selamat Belajar….SEMANGAT..

Line Follower_3

saya postingkan lagi tutorial untuk membuat robot line tracer....berbeda dengan yang kemaren......ni pakek lebih dari 2 sensor,,,tetap memakai IC ATmega8535 sebagai kontrollernya.....

untuk lebih lengkapnya silahkan download di link di bawah ini :


download disini 

terima kasih sudah mengunjungi blog saya!!!

silahkan tunggu postingan saya selanjutnaya!!!

Line Follower_2

Ni bagi temen2 penggemar robot....saya postingkan tutorial Line Follower dengan memakai mikrokontroller tipe ATmega8535......bagi yang berminat silahkan download pada link di bawah ini!!!!!


download line follower


silahkan bereksperimen.....!!!!

Robot Line Follower Sederhana

Robot Line Tracker Oleh Hendawan Soebhakti
Membuat Robot Tidak Susah
Dosen Teknik Elektro Politeknik Batam
email : cy371i@yahoo.com
Portal : hendawan.wordpress.com 

Robot, sebuah kata yang sangat familier dan hampir semua orang tahu. Namun sebagian besar berpendapat bahwa sangat susah membuat sebuah robot. Pendapat tersebut menjadi benar jika yang dibuat adalah robot yang mampu melakukan banyak aktivitas.Contohnya   robot humanoid ASIMO milik Honda yang sangat kompleks fungsi dan sistemnya.Secara fungsi, ASIMO memang didesain menyerupai manusia. Mampu berjalan, berlari, berbicara, mendengar, berfikir dan bahkan belajar. Ini karena ASIMO sudah menggunakan teknologi kecerdasan buatan / artificial intelligence sebagai otaknya. Untuk membuat robot secanggih ASIMO diperlukan penelitian yang lama. Dimulai dengan yang sederhana danterus dikembangkan hingga mencapai teknologi yang sangat canggih seperti sekarang ini.  

Di Indonesia sendiri, penelitian robotika sudah mulai dikembangkan. Tapi masih pada kalangan terbatas seperti akademisi maupun praktisi industri. Belum sampai pada tingkat pelajar maupun masyarakat umum. 

Sebagai pemula, kita bisa belajar membuat robot yang sederhana dulu. Sebuah robot yang bisa bergerak mengikuti sebuah garis tebal berwarna hitam. Robot ini lazim disebut line tracker atau line follower. Bagaimana bisa robot ini mengikuti garis hitam? Tentulah diperlukan sebuah sensor, yaitu  sensor proximity. Sensor ini  bisa kita buat sendiri. Prinsip kerjanya sederhana, hanya memanfaatkan sifat cahaya yang akan dipantulkan jika mengenai benda berwarna terang dan akan diserap jika mengenai benda berwarna gelap. Sebagai sumber cahaya kita gunakan LED  (Light Emiting Diode) yang akan memancarkan cahaya merah dan untuk menangkap pantulan cahaya LED kita gunakan photodiode. Jikasensor berada diatas garis hitam maka photodioda akan menerima sedikit sekali cahaya pantulan. Tetapi jika sensor berada diatas garis putih maka photodioda akan menerima banyak cahaya pantulan. Berikut adalah 

LED Photodioda
Gambar 1. Cahaya pantulan  sedikit

Sifat dari photodioda adalah jika semakin banyak cahaya yang diterima, maka nilai resistansi diodanya semakin kecil. Dengan melakukan sedikit  modifikasi, maka besaran resistansi tersebut dapat diubah menjadi tegangan. Sehingga jika sensor berada diatas garis hitam, maka tegangan keluaran sensor akan kecil, demikian pula sebaliknya. 

Agar dapat dibaca oleh mikrokontroler, maka tegangan sensor harus disesuaikan dengan level tegangan TTL yaitu 0 – 1 volt untuk logika 0 dan 3 – 5 volt untuk logika 1. Pada robot line tracker, sedikitnya diperlukan 2 buah sensor  proximity yang disusun agar keduanya berada tepat diatas garis hitam. Perhatikan gambar berikut :
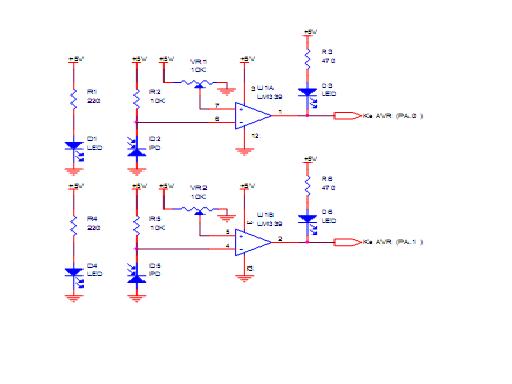
Pada Gambar 1 diatas kedua buah sensor proximity berada diatas garis hitam, maka mikrokontroler akan memerintahkan robot untuk bergerak lurus. Namun jika  posisi sensor seperti pada Gambar 2, maka robot harus belok ke kanan. Dan jika posisi sensor seperti pada Gambar 3, maka robot harus belok ke kiri. Dengan demikian robot akan tetap bergerak mengikuti garis  hitam. Berikut adalah rangkaian lengkap dua set sensor proximity untuk robot line tracker :
Sebagai ”otak” robot digunakan mikrokontroler AVR jenis ATmega8535 yang akan membaca data dari sensor proximity, mengolahnya, kemudian memutuskan arah
pergerakan robot. Pada robot line track ini, keluaran sensor proximity dihubungkan ke PortA.0 dan PortA.1 pada mikrokontroler. Sedangkan driver motor dihubungkan ke PortC.0 s/d PortC.3 seperti terlihat pada gambar berikut :
Agar dapat ”berfikir”, maka mikrokontroler harus diprogram terlebih dahulu. Berikut ini adalah program robot line track yang dibuat menggunakan software CodeVisionAVR.

#include
unsigned char sensor;
void main(void)
{
while (1)
                                {
                                                sensor=PINA;
sensor&=0b00000011;
                                                 switch(sensor)
 {
 case 0b00000001: PORTC=0b00000001; break; // belok kanan
                                                                 case 0b00000010: PORTC=0b00000100; break; // belok kiri
                                                                 case 0b00000011: PORTC=0b00000101; break; // maju lurus
                                                                 case 0b00000000:  break;
 } 
                                };
}

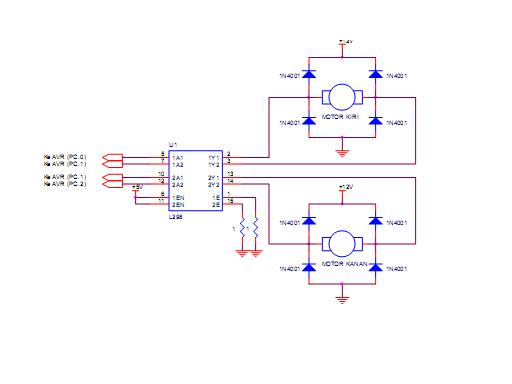
Setelah selesai membuat program, maka kita harus men”download”nya ke dalam mikrokontroler.   Untuk menggerakkan motor dc, diperlukan sebuah driver motor dc yaitu IC L298 yang dirangkai seperti pada gambar berikut :

Setelah semua rangkaian dapat berfungsi dengan baik, selanjutnya kita dapat membuat desain mekanik robot line tracker sebagai berikut :
            
Untuk menguji apakah robot sudah dapat  berfungsi dengan benar, maka kita bisa membuat sebuah arena permainan seperti pada gambar berikut ini : 
Jika semua rangkaian dan desain robot berfungsi dengan baik, maka robot dapat bergerak mengikuti garis hitam sesuai dengan bentuk track diatas. Selamat anda sekarang sudah berhasil membuat sebuah robot.